8月27日、AnthropicがHHMI Janeliaと共同でMHSを公開した。これはAIエージェントが顕微鏡やロボットアームなどのハードウェアを統一的に制御できるようにするインターフェース仕様だ。その目標は、機器統合の期間を数週間から数時間、あるいは数分に短縮することにある。現時点では招待を受けた研究・製造パートナーだけが利用でき、オープンソース版の公開はまだ見通しが立っていない。
数週間から数時間へ:MHSの招待状を最初に受け取ったのは誰か?
8月27日、AnthropicはMHSという名の草案を、最初の研究・製造パートナーに手渡した。
AnthropicとHHMI Janelia Research Campus(ハワード・ヒューズ医学研究所傘下の神経科学研究センターで、高度なイメージングと機器自動化を専門とする)が共同でMHSを開発し、当初の目的はAIがラボで実機のハードウェアを操作できるようにすることだった。
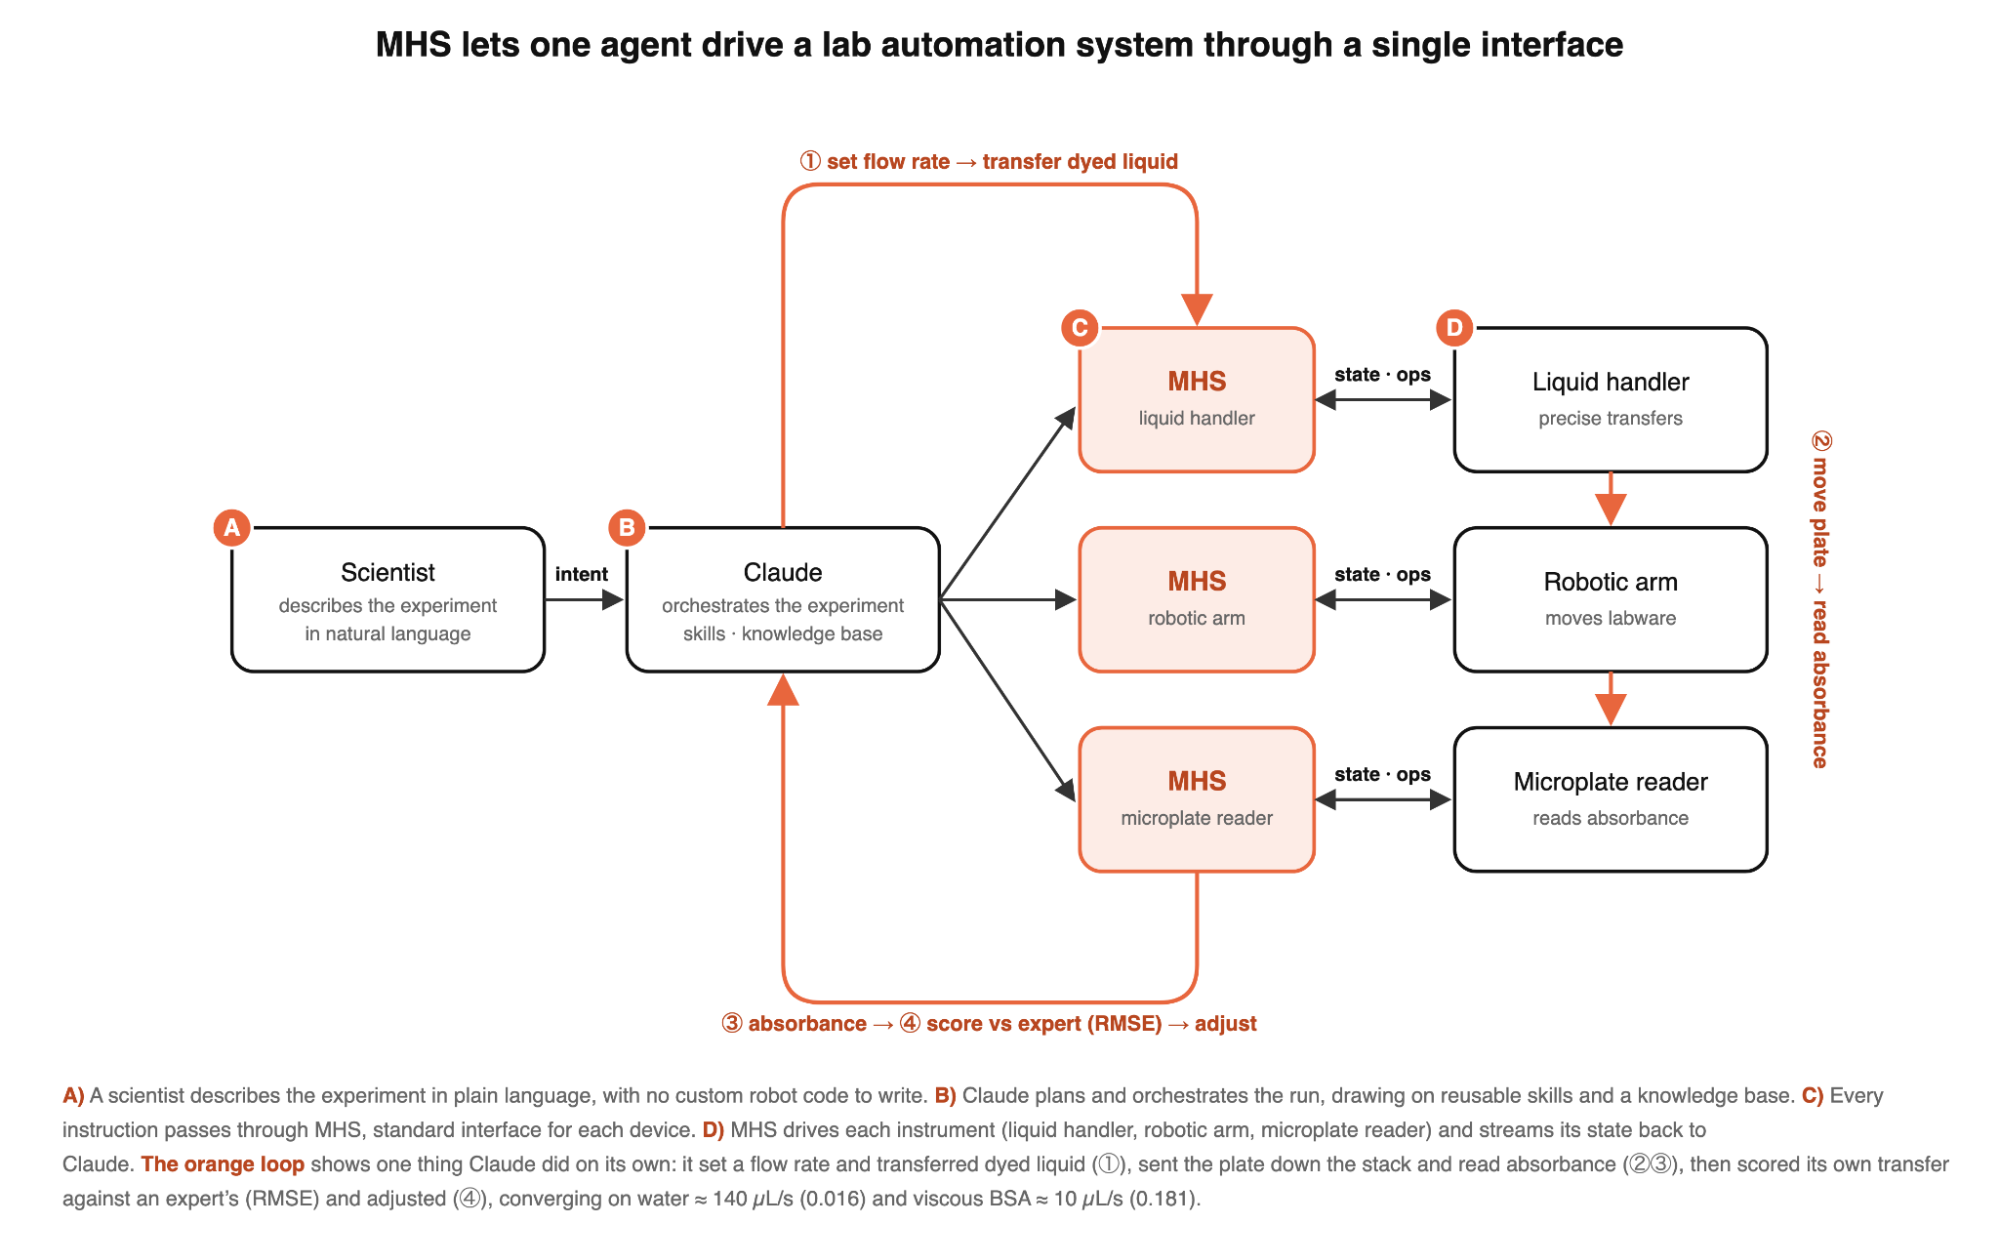
従来、ラボで機器を接続・調整し終えるには数週間、場合によっては数ヶ月かかった。MHSはこの工程を数時間から数分に短縮する。機器ごとに個別のカスタムインターフェースを用意する歴史に区切りを告げ、MHSは標準化ドライバーを導入した。readやwriteといった極めてシンプルな原始命令(最も基本的で分解できないコマンド。「温度を読む」のようなもの)によってAIとの対話を統一する。プログラム可能なインターフェースを持つあらゆる機器を接続でき、モデルに依存しない。エージェント(自分で段取りを組み、複数ステップを連続実行できるAIプログラム)はMCP(モデル・コンテキスト・プロトコル。AIが外部ツールやデータソースを呼び出すためのオープン標準)、コマンドライン、API(ソフトウェア同士が互いに呼び出すためのインターフェース)の3つの方式で接続できる。
バイオ系(Genentech、Danaher)、ロボット(Universal Robots、Doosan Robotics、Hugging Face)、量子コンピューティング(QuEra、カーネギーメロン大学)。クラウド・計算基盤はAWSが支える。
プロトコルはあくまで第一歩にすぎない:新製品の一部は出荷時からMHSをプリインストールし、既存機器は改造・アップグレードを行う——この経路次第で、MHSが単なるデモで終わらず本当に普及するかどうかが決まる。
ドライバー1つで、AIは初対面でも仕様書を手にする
MHSは統一されたドライバーによって、どんなエージェントもどんな機器もすぐ使いこなせるようにする——その鍵は、ドライバー内に「人語のラベル」を書き込むことにある。
AIはどうやって機器に何ができるかを知るのか?各機器にMHSドライバーを入れ、その中に人語のラベルを書き込む。何を計測できるか、何を調整できるか、安全限界はどこか。こうした情報は以前は紙のマニュアルや操作者の頭の中、あるいは誰かのローカルフォルダに散らばっていた。それが今や自然言語(人が普段話したり書いたりする言葉)でそのままドライバーに記述される。手で書くのが面倒なら、エージェントとチャットしながら一つずつ聞き出して書き上げてもらうこともできる。
ラベルを書き終えると、ドライバーが自力でリファレンスファイルを吐き出す:その機器の能力一覧、禁区、ハード的な制約を列挙したものだ。エージェントはこのファイルを受け取ることで、まるで初対面ですぐ完全な仕様書を手に入れたかのような状態になる。例えばロボットアームの重量など、コードからは読み取れなくても、安全に操作するには必ず把握しておく必要がある情報だ。
命令はどう出すのか?MHSはすべての操作を2種類の原始コマンドに圧縮する:read(「温度を読め」)とwrite(「温度を設定しろ」)。プログラム可能なインターフェースを持つあらゆるハードウェアをこの層にマッピングできる。機器同士は標準フォーマットで自己紹介し合い、ネットワーク上で互いを発見する。もう仲介者が翻訳プログラムを書く必要はない。
複数機器をどう一括制御するか?MHSには3つのチャネルが用意されている:MCP(Model Context Protocol、Anthropic自社製のエージェント通信プロトコル)、コマンドライン、API(ソフトウェア同士が互いに呼び出すための標準インターフェース)。この3つを併用すれば、1行のコードで複数機器を並列実行できる。
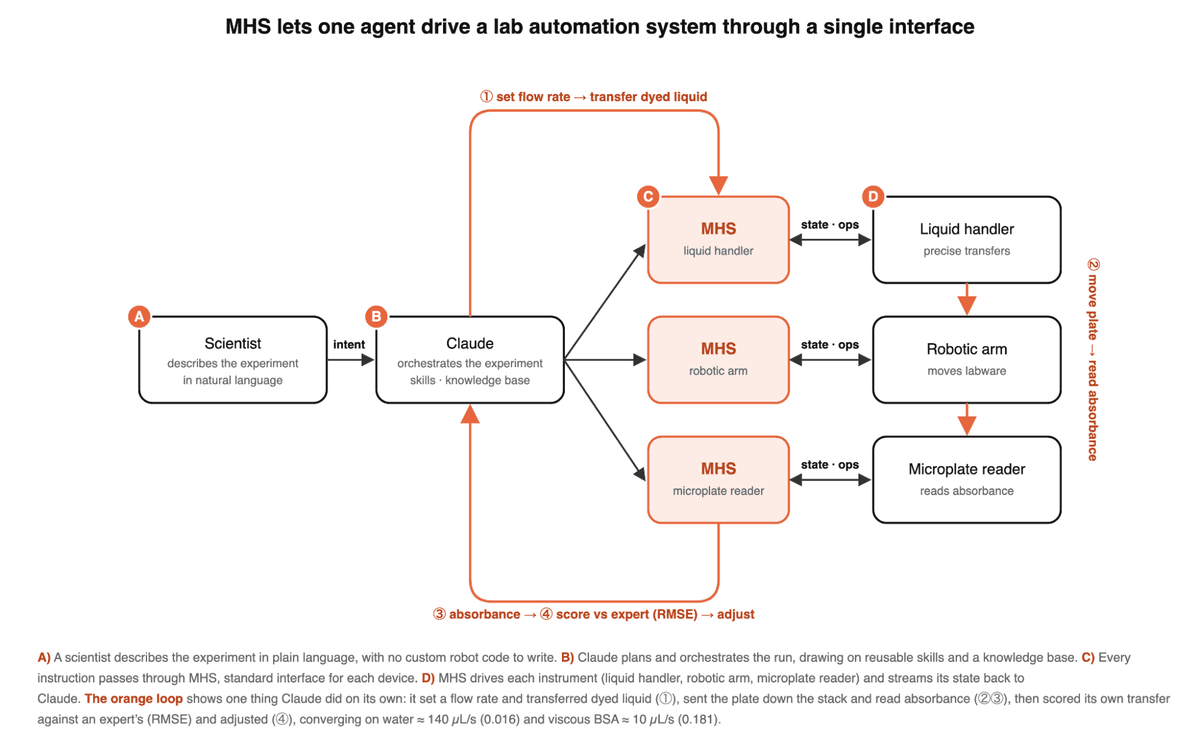
Claudeは探索の過程を決定論的スクリプト(各ステップの結果が予測可能な固定フロー)にパッケージ化する。ドライバーのコマンドを連結してコードファイルとして保存しておき、機器がそのスクリプトに従って自動実行する——Anthropicのテストでは次のような挙動が観察された:Claudeがまずレーザーを調整し、次にカメラでスポット位置を確認し、位置が合うまで微調整を重ね、最後に一連の手順をまとめて保存する。次回からは1コマンドで同じ結果を再現できる。
AIが実験台を支配する、その順序は逆だ
MHSではAIがまず人間のように手探りで学び、その結果をコードとして固める——AIは実行層ではなく学習層にいる。
Anthropic社内のあるレーザー調整テストで、Claudeは操作マニュアルを持たされていなかった。写真を撮り、スポットがずれているかを確認し、調整し、もう1枚撮る——この繰り返しは、まさにその機器を初めて触る研究者がやることとほぼ同じだ。
Anthropicはブログ記事でこう率直に書いている:Claudeは「科学者と同じように、探索的に実験やハードウェアと対話する」と。
探索を終えると、Claudeはその手順を決定論的スクリプト(実行するたびに毎回まったく同じ結果になるコード。AIによるリアルタイム推論に依存しない)にパッケージ化する。以後のレーザー調整は1コマンドで済み、モデルに逐一推論させる必要がない。Anthropicによれば、エージェントが時間を要するタスクを実行する場合や、オンライン推論より速い速度で機器を操作する場合、コードファイル内で複数のドライバーコマンドをつなげて機器自身に走らせることができ、モデルが各ステップに常駐する必要はないという。
AIが介入するのは学習層だ:その仕事はラボの実験を代行することではなく、実験そのものを再生可能なコードにコンパイルすることにある。
GenentechのBCAタンパク質アッセイ工程はすでにこの方式で稼働している:分注ロボット、ロボットアーム、プレートリーダーの3者が協調する。ハードウェア統合における「週単位」が消えたのは、人と機器の間にある翻訳作業をAIの現場探索に置き換えたからだ。統合は数週間から時間単位に圧縮された。
この「まず探索、後で固定化」というモデルが本番環境でどれだけ安定して動作するかについては、第三者による検証データはまだ存在しない。Anthropicはこれをリサーチプレビュー(研究プレビュー)として位置づけ、招待を受けた研究・製造パートナーに限定して公開している。オープンソース版はまだ公表されていない。
まだ解除されていない3つの地雷:オープンソース時期、安全監査、MCPとの境界
MHSはまだリサーチプレビュー(正式公開前の、少人数を対象とした早期試用段階)段階にあり、オープンソース化の予定日は示されていない。3つの地雷が解除されるまで、正式標準とは見なせない。
初回パートナーはバイオ、ロボット、量子コンピューティング、製造の各分野をカバーする:Genentech、Carnegie Mellon、QuEra、Universal Robots、AWS、Doosan Robotics、Danaher、Hugging Face。
リストには機器メーカー、ロボット本体ベンダー、大規模モデル企業、クラウドが揃う——標準を実地に定着させるには、まずハードウェア供給網側に「MHSを話せる」ネイティブインターフェースを育成する必要がある。
オープンソース公開の前にまず安全審査をクリアしなければならない。標準の柱である「自然言語で機器パラメータを記述+ラベルから自動でリファレンスファイルを生成」という仕組みは、現状では主に人手による入力か、エージェントへの聞き取りに依存しており、大規模な監査を経ていない。レーザーの安全上限を1桁間違って記入でもすれば、結果は物理的事故であり、出力のハルシネーションではすまない。
もう一つの地雷は、MHSとModel Context Protocol(MCP)(AIツール同士が互いに呼び出し合うための汎用プロトコル)の関係性にある。
MHSはMCPを3つの制御メカニズムの1つとして位置づけており、AnthropicはMCPを「AIがソフトウェアを呼び出す」から「AIがハードウェアを操る」へと拡張しようとしている。両標準が合流するのか、誰が保守するのか、第三者エージェントフレームワークはどう適合するのか、主要情報源は詳細を明らかにしていない。
見るべき判断ポイントは3つだけで十分だ。
第1に、オープンソース化のスケジュールが提示されるか、独立したリファレンス実装とテストスイートが付属するか——これがあれば「Anthropic主導」から「コミュニティ保守」へ進む道筋となる。なければ依然是として単一組織の責任範囲というリスクが残る。
第2に、Thermo Fisher、Beckman、Keysightといった主要機器メーカーが、製品ページでMHSをネイティブ対応インターフェースとして明記するか——これは「使える」から「初期装備」へと変わる分水嶺だ。
第3に、MHS専用に微調整されていない第三者モデルが、プレーンテキストの説明だけで初回機器接続を完了できるかどうか;これが動作するなら、MHSが真にモデル非依存であり、Anthropic以外でも利用できることの証明になる。
今は申請のみ、一般ユーザーは2つを注視
MHSの一般公開ダウンロードやセルフ接続は提供されておらず、唯一の入口はフォーム申請となっている。一般ユーザーが今できることは2つだけだ。
プレビューは研究ラボと先進製造パートナーのみを対象としており、オープンソース版はまだこれから——今最も誠実な行動は「導入」ではなく「待ち」だ。
直接検証できるのは、リストに掲載されている機関だけだ。早期導入リストにはGenentech、カーネギーメロン大学、QuEra、Universal Robots、Amazon Web Services、Doosan Robotics、Danaher、Hugging Faceが含まれる。これらの機関が現在行っていることは、自社機器をMHS仕様で接続することであり、Anthropicも機器メーカーと共同で2つの作業を進めている:新製品へのMHSプリインストールと、既存機器の改造だ。
MHSはAnthropicの独自規格ではない——モデルに依存せず、モデルを選ばない。いかなるエージェントも標準プロトコル経由で接続可能で、Anthropicが自ら強力に推進するModel Context Protocol(MCP)(AIが外部ツールを呼び出すための汎用通信プロトコル)も含まれる。Hugging Faceのオープンソースモデルや、AWS上の他の大規模言語モデルも、将来的には理論上、同じ顕微鏡やロボットアームと対話できるようになる。この性質こそがMHSの価値を決める。同時に、オープンソース版がなぜ重要かの根拠でもある。
動作するかどうかは、今のところAnthropic側の一方的な説明しかない。主要情報源で示された「数週間から数時間へ」という数字、レーザー調整、エージェントによるハードウェアエラーの自律復旧といった数値や事例は、すべてベンダー側の社内テストと初期パートナーからのフィードバックに由来し、第三者による再現検証は行われていない。独立したベンチマークが公開されるまでは、方向性を持った約束として受け止め、成果として扱うべきではない。
Anthropic公式アナウンスページ末尾にアクセスし、リサーチプレビュー申請フォームから送信する。ラボや工場の機器タイプを明記する。
Genentech、QuEra、Universal Robots、Hugging Faceの公式サイトとGitHubページで、MHS統合関連の更新を購読し、接続データやベンチマークの公開時期をウォッチする。
自分の機器が「プログラム可能なインターフェース」を備えているか確認する——これはMHSの必須条件で、コードで制御できる機器のみが対応範囲に入る。
Model Context Protocolの公式リポジトリをチェックする。MHSの機器制御層はMCPに依存しているため、先にMCPに慣れておく方がMHSに飛びつくより現実的だ。
2つを注視する:オープンソース版の公開スケジュール、そして「数時間で統合」という主張に対する第三者機関の独立した再現検証結果。
情報源:Anthropic Newsroom公式発表、日付 2026-08-27。注記:MHSは依然としてリサーチプレビュー段階にあり、招待を受けた研究・製造パートナーのみを対象としている。本文中のGenentechに関する記述はGenentechチームが執筆し、Anthropicが転載したもの。性能・効率の数値はAnthropicの自己報告およびパートナー事例に依拠しており、独立した第三者検証は未実施。